1. Introdução
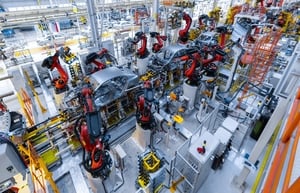
Os sistemas de soldagem robótica desempenham um papel central na manufatura moderna, especialmente em setores de alto volume e críticos para a segurança, como as indústrias automotiva e metalmecânica. No entanto, a confiabilidade dos robôs de soldagem é comprometida pela degradação de componentes, desvios de sensores, desgaste da tocha de soldagem e instabilidades do processo, que podem levar a não conformidades do produto, paradas não planejadas ou falhas sistêmicas.
Este artigo apresenta uma revisão abrangente e sistemática do estado da arte em monitoramento, detecção de falhas e manutenção preditiva para soldagem robótica dentro do paradigma da indústria 4.0.
Os resultados indicam que pesquisas de ponta convergem para a integração de sensores avançados, gêmeos digitais, aprendizado profundo e sistemas ciberfísicos para detecção de falhas em tempo real e otimização de processos. Apesar do progresso, ainda existem lacunas em arquiteturas escaláveis, fusão multissensor, explicabilidade de modelos de IA e interoperabilidade entre plataformas.
Uma estrutura de pesquisa é proposta para orientar sistemas preditivos de próxima geração para soldagem robótica, alinhados com a indústria 4.0 e a indústria 5.0.
Palavras-chave: soldagem; robótica industrial; detecção de falhas; manutenção preditiva; Indústria 4.0.
Abstract
Robotic welding systems play a central role in modern manufacturing, especially in high-volume and safety-critical sectors such as the automotive and metalworking industries. However, the reliability of welding robots is compromised by component degradation, sensor drift, welding torch wear, and process instabilities, which can lead to product nonconformities, unplanned downtime, or systemic failures. This article presents a comprehensive and systematic review of the state of the art in monitoring, fault detection, and predictive maintenance for robotic welding within the Industry 4.0 paradigm.
The results indicate that cutting-edge research converges on the integration of advanced sensors, digital twins, deep learning, and cyber-physical systems for real time fault detection and process optimization. Despite progress, gaps remain in scalable architectures, multisensor fusion, explainability of AI models, and interoperability between platforms. A research framework is proposed to guide next generation predictive systems for robotic welding, aligned with Industry 4.0 and Industry 5.0.
Keywords: welding; industrial robotics; fault detection; predictive maintenance; Industry 4.0.
2. Metodologia da revisão
A seleção dos artigos foi baseada na query fornecida, aplicada em SCOPUS e Web of Science:
- SCOPUS: TITLE-ABS-KEY ("weld*" OR "welding") AND TITLE-ABS-KEY ("robot*" OR "robotic" OR "industrial robot") AND TITLE-ABS-KEY ("failure predict*" OR "fault predict*" OR "predictive maintenance" OR "condition monitoring" OR "industry 4.0") AND LIMIT-TO ( SUBJAREA , "ENGI" ) AND LIMIT-TO ( DOCTYPE , "ar" ).
- Web of Science: ((((((((((TI=(WELD)) OR TI=(WELDING)) AND TI=(ROBOT)) OR TI=(robotic)) OR TI=(industrial robot)) AND TI=(failure predict))) OR TI=(faul predict)) OR TI=(predictive maintenance)) OR TI=(condition monitoring)) OR TI=(industry 4.0)
A partir dos resultados exportados das duas bases, foram identificados e analisados estudos que tratam explicitamente de monitoramento de processo de solda por robôs, previsões de falha, manutenção preditiva, gêmeos digitais e técnicas de sensoriamento e inferência. As contribuições foram categorizadas por tipo de sensor, abordagem analítica, presença de gêmeo digital, e aplicação industrial.
3. Estado da Arte
Sensoriamento e aquisição de sinais
O monitoramento de processos de solda utiliza sensores variados: visão (câmeras RGB/infrared / 3D), sensoriamento de arco (corrente, tensão), acústica, vibração, e sensores térmicos. Métodos baseados em visão e análise do cordão de solda têm avançado com redes convolucionais para detecção de defeitos em tempo real [4][5]. A fusão de sinais elétricos do arco com imagens e sinais acústicos demonstrou melhorar a sensibilidade de detecção para defeitos como porosidade e falta de fusão [1][3].
Modelos de detecção e predição
As abordagens vão de métodos clássicos de machine learning (SVM, Random Forest) a arquiteturas profundas (CNNs, LSTMs) para séries temporais e imagens. Modelos híbridos que combinam conhecimento físico (por exemplo, modelos térmicos e de dinâmica do arco) com aprendizagem de representação têm mostrado maior robustez frente à variabilidade do processo [2][3].
Gêmeos digitais e autoaprendizado
Gêmeos digitais interconectados com a célula de soldagem permitem simulação, calibração e geração de dados sintéticos para treinar modelos. Registros recentes descrevem gêmeos digitais que se autoajustam com base em dados operacionais, viabilizando predição de falhas e otimização de parâmetros sem interromper a produção [2].
Arquiteturas e integração
Arquiteturas que combinam edge computing para detecção em baixa latência e cloud para análises de maior escala têm sido propostas. Padrões de comunicação industrial (OPC-UA, MQTT) e a necessidade de interoperabilidade entre diferentes fabricantes são temas recorrentes. Ainda há lacunas na adoção em plantas brownfield devido à heterogeneidade de controladores e protocolos.
4. Principais lacunas identificadas
Segue abaixo as principais lacunas identificadas na pesquisa:
- Escassez de bases de dados industriais públicas: muitos estudos usam dados de bancada ou datasets proprietários, reduzindo a reprodutibilidade.
- Interpretabilidade: modelos deep learning trazem boa acurácia, mas baixa explicabilidade para técnicos. Métodos XAI aplicados ao contexto de soldagem são pouco explorados.
- Fusão multimodal em tempo real: poucos trabalhos implementam fusão de visão + acústica + sinais do arco com latência aceitável para controle reativo.
- Integração em brownfield: dificuldade de integração em linhas existentes sem paradas extensas.
- Escalabilidade e custo computacional dos gêmeos digitais: a manutenção e execução contínua de simulações pode ser onerosa.
5. Proposta de quadro de pesquisa (arquitetura em cinco camadas)
Propõe-se a arquitetura a seguir para orientar pesquisas e implementações:
- Sensoriamento Inteligente: sensores multimodais padronizados, sincronizados temporalmente e com metadados (calibração, posição, condição).
- Edge Intelligence: inferência local (detecção de anomalia, classificação rápida) para alertas de baixa latência.
- Integração com Gêmeo Digital: sincronização bidirecional entre digital twin e célula, com modelos físicos e aprendidos.
- Plataforma Analítica Preditiva: RUL (remaining useful life), prognósticos, planejamento de manutenção baseado em risco e custo.
- Interface Humano–Máquina e XAI: visualizações, explicações e recomendações operacionais, integração com AR/assistência técnica.
Essa arquitetura prioriza interoperabilidade (OPC-UA/MQTT), privacidade (processamento em edge para dados sensíveis), e explicabilidade para facilitar adoção.
6. Recomendações para pesquisa futura
- Desenvolver datasets industriais abertos e protocolos de coleta padronizados.
- Investigar métodos XAI adaptados a modelos usados em soldagem para tornar decisões auditáveis por engenheiros.
- Projetar estratégias de fusão multimodal com otimização de latência (pronto para edge).
- Avaliar custos-benefícios da adoção de gêmeos digitais em plantas reais (estudos de caso longitudinal).
- Criar frameworks interoperáveis que permitam integração gradual em linhas brownfield.
7. Resultados e Discussões
As pesquisas realizadas convergem em um mesmo ponto: a automação inteligente baseada em dados e IA é o fator chave para a confiabilidade e detecção de falhas na indústria 4.0/5.0.
Principais resultados convergentes
• Sistemas mais precisos para detecção de falhas e desgaste;
• Métodos de IA e visão computacional que ampliam a autonomia de processos industriais;
• Gêmeos digitais que aprendem sozinhos e otimizam processos em tempo real;
• Integração humano–robô para processos colaborativos mais produtivos e seguros.
Discussões comuns encontradas no estudo
• A necessidade de sensores e dados de qualidade é destacada em todos os trabalhos;
• A IA não substitui totalmente o operador, mas aumenta sua capacidade;
• Ambientes industriais rumam para sistemas autônomos, autoajustáveis e resilientes;
• Confiabilidade e manutenção preditiva são temas transversais.
Contribuições gerais para o estado da arte
• Criação de métodos mais robustos e escaláveis de monitoramento;
• Uso intensivo de IA avançada, visão computacional e gêmeos digitais;
• Ampliação das aplicações da Indústria 4.0 para a Indústria 5.0, centrada no humano.
Principais Novidades
• Métodos mais precisos para detectar desgaste e deformações;
• Integração de Gêmeo Digital + Aprendizado por Reforço para decisões autônomas;
• Avanços em detecção 3D para ambientes industriais complexos;
• Soldagem colaborativa humano-robô com maior segurança;
• Medição automática avançada de cordão de solda via visão computacional.
Impacto Científico / Tecnológico
• Acelera transição para fábricas autônomas;
• Melhora em qualidade e confiabilidade de processos de manufatura;
• Evita falhas, paradas e retrabalhos;
• Avança a linha de pesquisa em manutenção preditiva, inspeção inteligente e colaboração homem-máquina.
8. Conclusão
A convergência entre sensoriamento avançado, modelos híbridos e gêmeos digitais aponta para soluções potentes de detecção de falhas e manutenção preditiva em robôs de solda. No entanto, para ampla adoção industrial são necessários esforços coordenados em padronização de dados, explicabilidade, acessibilidade de datasets e integração com infraestruturas existentes. O quadro de pesquisa proposto oferece uma rota prática para pesquisa aplicada e transferência tecnológica.
9. Referências
- [1] Ge, J.; Cao, D.; Liu, W.; Deng, Z.; Wu, J.; Wu, S.; Lv, L.; Wang, X. (2025). An online monitoring approach of grinding wheel wear condition for robotic weld grinding based on enhanced CNN-GRU model. (Fonte: Scopus) EID: 2-s2.0-105018174049.
- [2] Qin, W.; Tang, R.; Liu, Y.; Li, Y.; Jin, B. (2025). CSDet-3D: CSDet-3D: A novel 3D object detection method for robot identification in welding scenarios (Fonte: Scopus). EID: 2-s2.0-105015562464.
- [3] Mo, F.; Rehman, H.U.; Chaplin, J.C.; Sanderson, D.; Ratchev, S. (2025). Digital twin-based self-learning decision-making framework for industrial robots in manufacturing (Fonte: Scopus). EID: 2-s2.0-105007950718.
- [4] Chaiprabha, K.; Phanomchoeng, G.; Chutima, P.; Ma, N.; Sungkaksem, K.; Suthithanakom, S.; Chancharoen, R. (2025). Advancing Industry 5.0: Collaborative Welding Robotics With Precision, Safety, and Flexibility (Fonte: Scopus). EID: 2-s2.0-105010974144.
- [5] Periyasamy, P.S.; Prabhakaran, P.; Vellingiri, V.P.; Sundaram, S.; Balakrishnapillai, V. (2025). Vision Sensing Techniques for TIG Weld Bead Geometry Analysis: A Short Review (Fonte: Scopus). EID: 2-s2.0-105009268465.
*Imagem de capa: Depositphotos.com
Gostou? Então compartilhe: